| Datum | Čas | Vsebina |
|---|---|---|
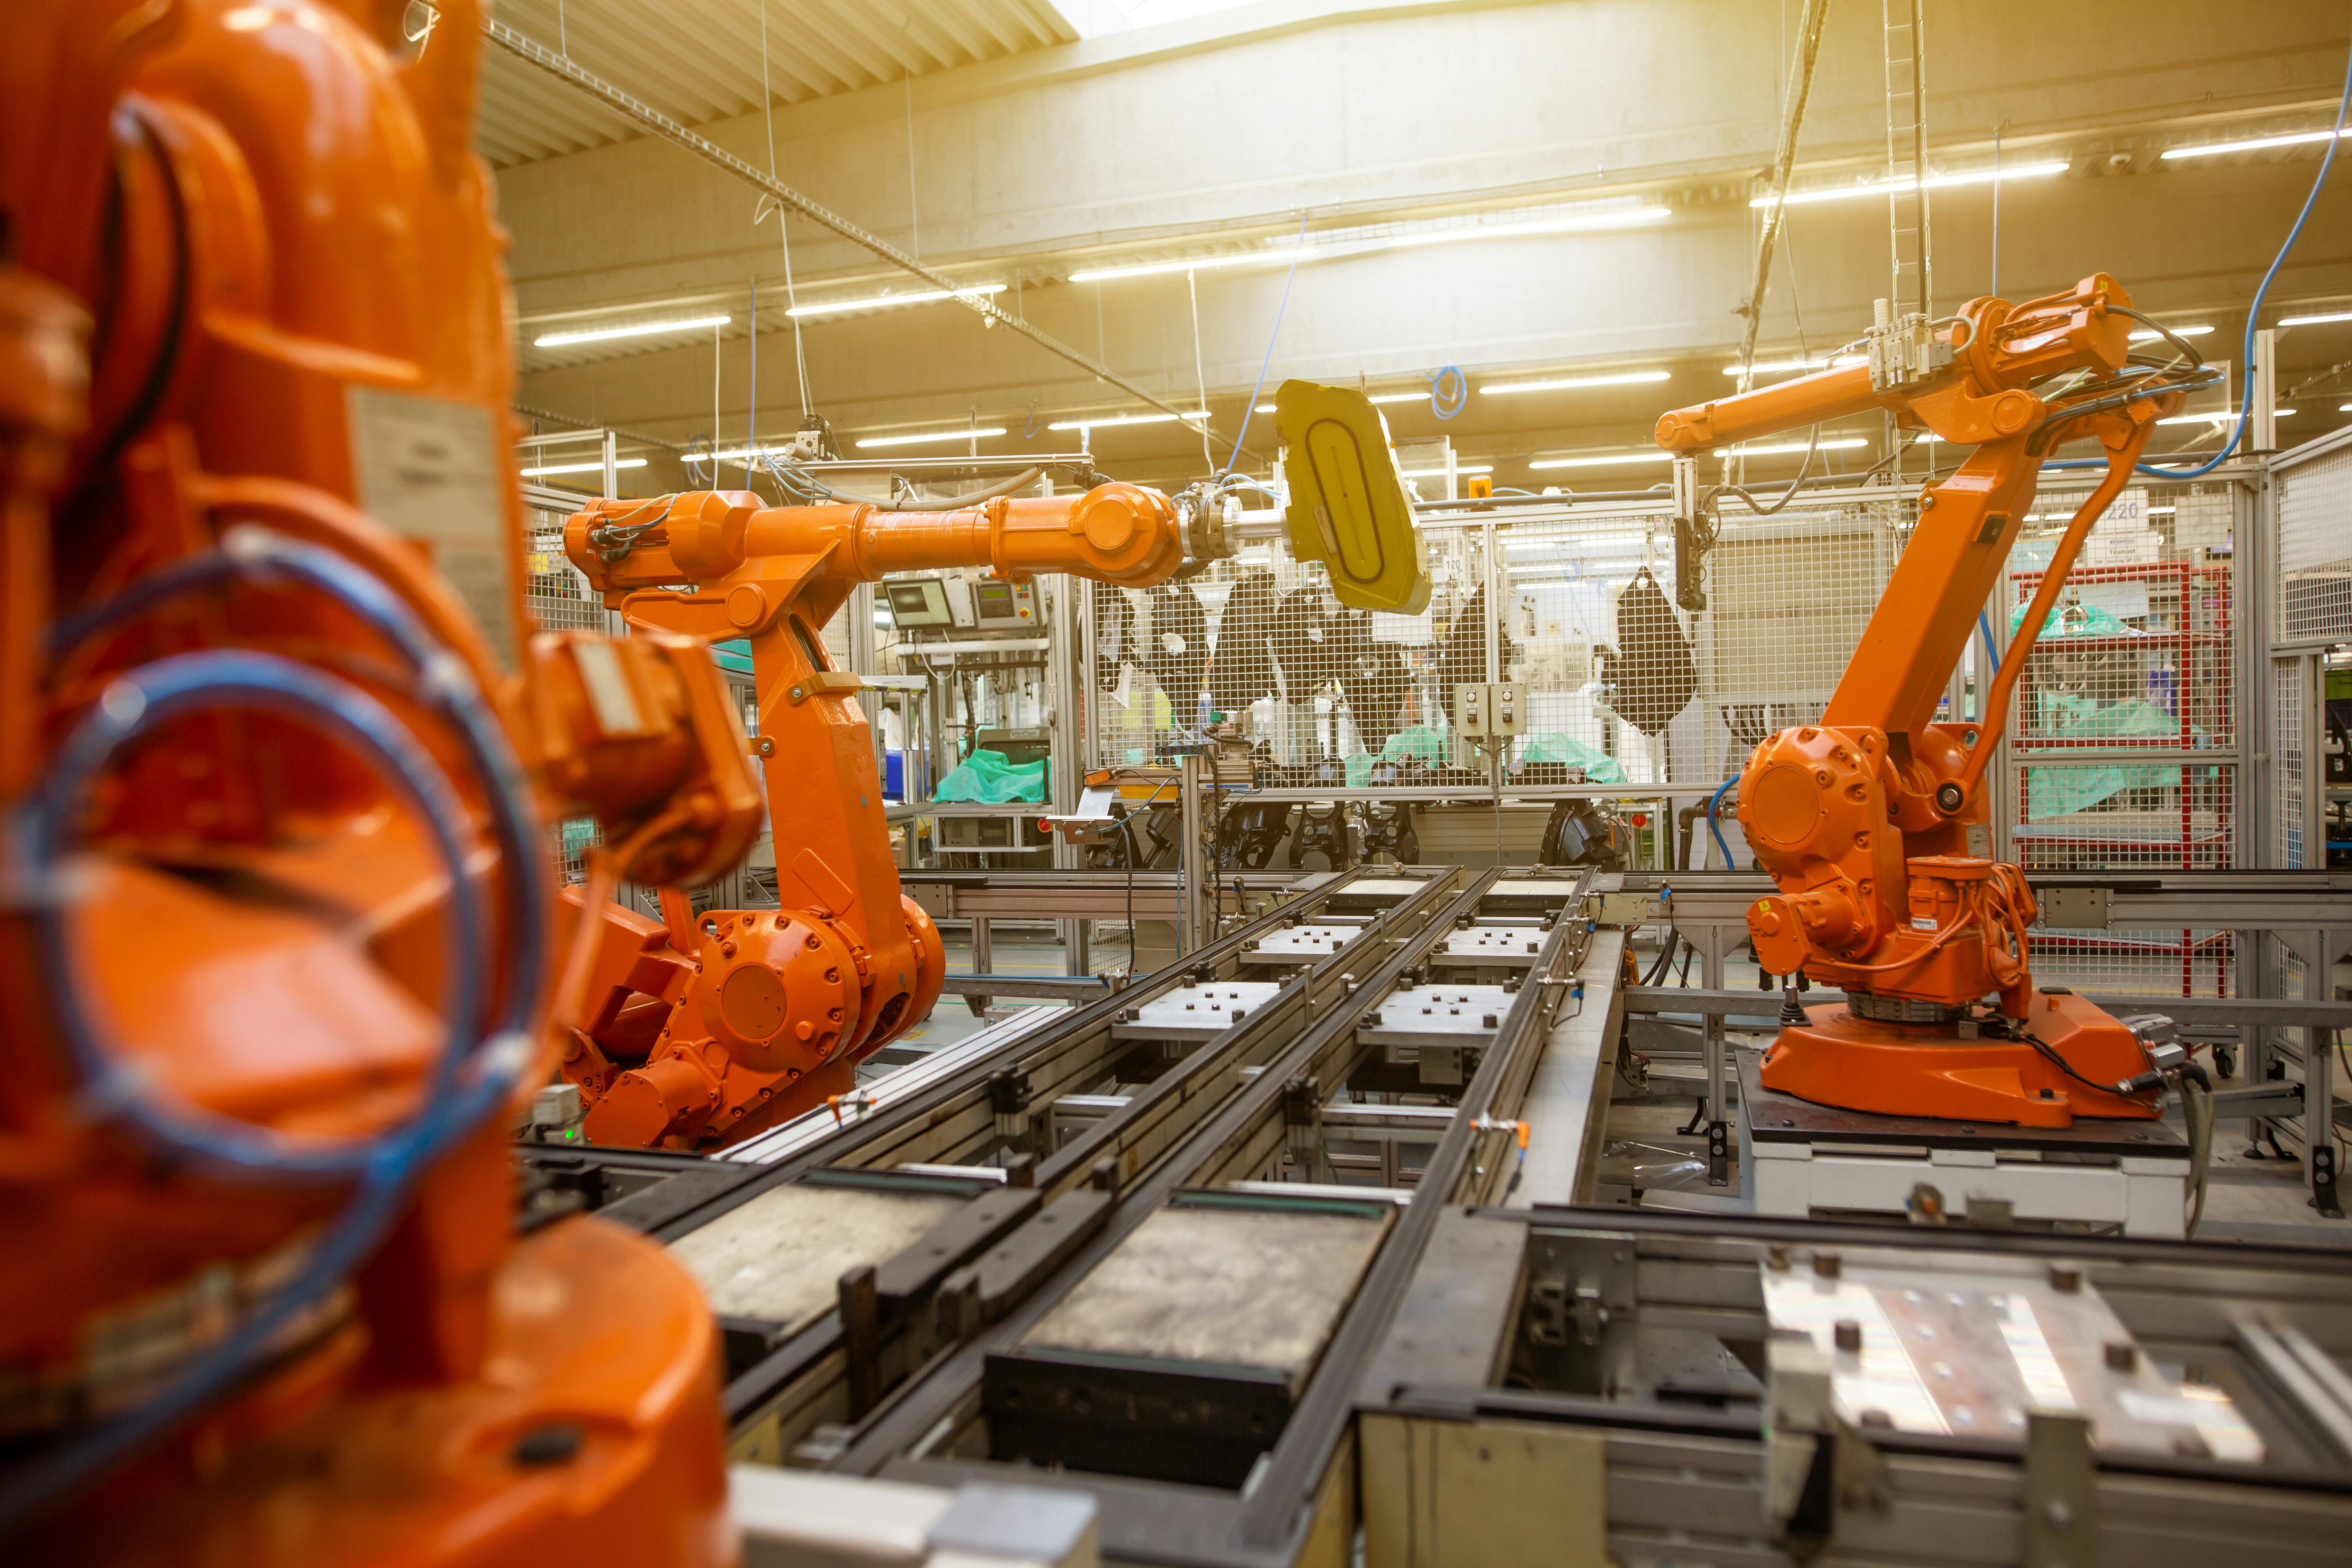
| DAN 1 | 8h | Vrste in uporaba robotov, koordinatni sistemi, prostorske transformacije, osnove direktne in inverzne kinematike, dinamike ter vodenja robotov. Poudarek na razumevanju robotskih gibanj, omejitev in načrtovanju robotskih aplikacij. |
| DAN 2 | 8h | Zasnova robotske celice v simulacijskem okolju, izbira robota in orodja, določanje koordinatnih sistemov in TCP, načrtovanje poti, preverjanje dosegljivosti in kolizij ter izdelava in simulacija robotskega programa. Prednostno delo v enem izbranem programskem okolju (npr. ABB RobotStudio ali Siemens NX). |
| DAN 3 | 8h | Varnost, uporaba upravljalnika, ročno premikanje robota, določanje TCP in koordinatnih sistemov, neposredno programiranje, izdelava programa za prelaganje predmetov ali paletizacijo, preizkus in optimizacija programa na fizičnem robotu. |
izr. prof. dr. Janez Gotlih
na Fakulteti za strojništvo poučuje robotiko ter vodi vaje pri številnih predmetih s področja izdelovalnih tehnologij. Sodeluje pri študentskih, industrijskih in raziskovalnih projektih. Aktiven je v društvih, mednarodnih sodelovanjih in kot urednik znanstvenih revij s področja strojništva. Raziskovalno se ukvarja z razvojem inteligentnih izdelovalnih sistemov.
asist. Rok Belšak
na Fakulteti za strojništvo vodi računske in praktične vaje za industrijsko robotiko, mehaniko in dinamiko na študijskih smereh mehatronike tako na prvi kot tudi na drugi bolonjski stopnji. Izkušnje, ki si jih je pridobil v gospodarstvu na področju avtomatizacije, prenaša na študente skozi različne praktične vaje na industrijskih robotih. Kot doktorski študent na Fakulteti za strojništvo se ukvarja z razvojem naprednih algoritmov za kinestetično učenje sodelovalnih robotov z uporabo laserskih senzorjev.
doc. dr. Timi Karner
na Fakulteti za strojništvo poučuje industrijsko robotiko, mehaniko in dinamiko na študijskih smereh mehatronike tako na prvi, kot tudi na drugi bolonjski stopnji. Že vrsto let organizira dneve robotike za osnovne šole kjer učence seznanja z roboti, različnimi tipi, njihovim delovanjem in načinom programiranja. Raziskovalno se ukvarja z razvojem mehkih aktuatorjev, uporabo lomljenih odvodov, kinestetičnim učenjem sodelovalnih robotov ter 3D varjenjem.